Entradas

CONTROLADORES DE MOTOR A DETALLE (PRÁCTICA VOLUNTARIA)
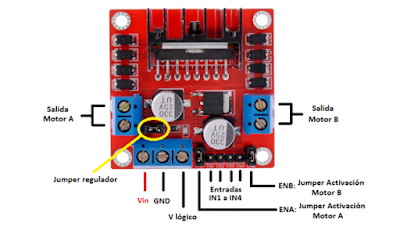
Imagen
Este controlador de motor permite, como bien dice el nombre, controlar dos motores de corriente continua y motores paso a paso de no mas de 2 amperes, existen algunos módulos disponibles para la compra que ya vienen con el driver soldado y algunos pines para controlar las entradas y las salidas. Las salidas más importantes son las siguientes: - ENA: Esta salida permite controlar la velocidad del motor A - IN1 e IN2: Estas dos salidas permiten controlar el sentido de giro del motor A - ENB: Esta salida permite controlar la velocidad del motor B - IN3 e IN4: Estas dos salidas permiten controlar el sentido de giro del motor B Aquí os dejo un vídeo que os explica muy bien el funcionamiento de este driver: https://www.youtube.com/watch?v=c0L4gNKwjRw&t=429s

SOPHIA (PRÁCTICA VOLUNTARIA)

Imagen
Sophia es un robot humanoide desarrollado por Hanson Robótics. Ha sido diseñada para aprender y adaptarse al comportamiento humano y trabajar con humanos. En octubre 2017, se convirtió en una ciudadana saudí, siendo así el primer robot con ciudadanía de un país. De forma personal, creo que como toda innovación, las potencias mundiales intentarán utilizar esta Inteligencia Artificial como arma. De hecho, Sophia en una entrevista ya dijo que terminaría con la humanidad. De momento se la toma a broma por sus pocas capacidades, pero me pregunto que pasará cuando adquiera unas mortales. Os dejo con el link al vídeo en el que asegura que destruirá a la raza humana (02:07): https://www.youtube.com/watch?v=W0_DPi0PmF0

PROPUESTA CONTROLADOR DE MOTOR

Imagen
En esta práctica, vamos a intentar crear un circuito que permita a un coche avanzar y retroceder. Para ello, utilizaremos Bitbloq, aunque como en este no está el controlador de motor (una pieza vital para crear circuitos), haremos un amago y utilizaremos leds en vez de motores. Estos serían los componentes: - Placa Arduino - 6 leds que imitarán las entradas del controlador de motor (ENA, IN1, IN2...) Este sería el montaje en Bitbloq: Este sería el código: /*** Included libraries ***/ /*** Global variables and function definition ***/ const int ENA = 5 ; const int IN1 = 11 ; const int IN2 = 10 ; const int IN3 = 12 ; const int IN4 = 13 ; const int ENB = 6 ; void AVANZAR ( ) { digitalWrite ( ENA , HIGH ) ; digitalWrite ( ENB , HIGH ) ; digitalWrite ( IN3 , HIGH ) ; digitalWrite ( IN4 , LOW ) ; digitalWrite ( IN1 , HIGH ) ; digitalWrite ( IN2 , LOW ) ; } void RETROCEDER ( ) { digitalWrite ( ENA ,...

EL LENGUAJE DE PROGRAMACIÓN DE LA ROBÓTICA (PRÁCTICA VOLUNTARIA)

Imagen
Uno de los lenguajes más utilizados a día de hoy, no solo en robótica, si no que en muchas otras áreas, es C. C, es un lenguaje de programación desarrollado por Dennis Ritchie entre 1969 y 1972 en los Laboratorios Bell. Se trata de un lenguaje que se ha extendido a través de todo tipo de plataformas y que nació de la mano de programadores pensando en el trabajo que realizarían otros programadores. En la actualidad ha sido utilizado en todo tipo de contextos y demuestra ser uno de los lenguajes más flexibles de la informática. Esta es una buena razón de peso para recordar lo imprescindible que resulta y la gran necesidad que existe en prestarle suficiente atención en el día a día de los especialistas. ¿Pero cómo se formó?: A finales de los años 60, AT&T comenzó a trabajar en un nuevo lenguaje de programación. Los primeros pasos se dieron en el año 1969, pero el concepto del lenguaje C se fue extendiendo y el momento de mayor 'auge' fue en 1972. Fue en 1972 cuando ...

TIPOS DE SENSORES EN LA ROBÓTICA

Imagen
En el mundo de la robótica existen varios tipos de sensores: - Los sensores de luz: Tal como dice el nombre, estos sensores detectan y analizan la luz. Hay varios tipos de sensores de luz:    · Fotodiodo    · Fotorresistencia/ LDR    · Fototransitor    · Célula fotoeléctrica - Sensores de captura de movimiento:    · Inerciales - Sensores de acidez:    · ISFET - Sensores acústicos:    · Micrófono - Sensores de proximidad.    · Sensor de final de carretera    · Capacitivo    · Inductivo    · Fotoeléctrico - Sensores de visión artificial:    · Cámaras de vídeo    · Cámaras CCD - Sensores táctiles:    · Matriz de contacto    · Piel artificial - Sensores de presencia:    · Inductivos    · Capacitivos    · Ópticos - Sensores de temperatura:    · Termopar    · RT...

PROYECTO FINAL PROPUESTA 1

Imagen
Los componentes del proyecto son los siguientes: - LED RGB - BOTÓN - POTENCIÓMETRO - PLACA ARDUINO - CABLES - RESISTENCIAS Este sería el montaje en Fritzing: Este sería el códico en bloques de Bitbloq: Declaramos la variable intensidad y la variable estado Declaramos 8 funciones: Función rojo: se enciende el rojo y los demás están apagados Función verde: se enciende el verde y los demás están apagados Función azul: se enciende el azul y los demás están apagados Función amarillo: se enciende el rojo y el verde , el azul está apagado Función cian: se enciende el azul y el verde , el rojo está apagado Función magenta: se enciende el azul y el rojo , el verde está apagado Función apagado: todos están apagados Función cambio_estado: hace una pregunta a la variable de estado y se ejecuta una función , cada vez se le suma uno y cuando llega a 6 vuelve a 0 es decir apagado. Por último, la variable intensidad es igual a leer potenciómetro partido de ...